おおたfabさんでは電子工作初心者勉強会を定期的に開催しています。
前回はSeeedStudioのXIAO ESP32S3 SenseとSenseCraft AIで物体認識ができることを確認しました。
今回はこの仕組みを用いて、実際に走るロボットカーに応用してみます。
基本ロボットカーの製作
これまで電子工作初心者勉強会で製作してきたESP32ロボットカーの基本構成と電子回路について紹介します。
主要パーツ
ESP32ロボットカーを構成している主要パーツは以下の通りです。なるべく安価で様々な実験ができるようにしています。
- マイコン:XIAO ESP32C3
- モータ:DCモータ 2個(本体シャーシに搭載)
- モータードライバ:DRV8835
- 超音波距離センサー:HC-SR04 3V対応品
- モーター電源:単3電池 2本
- マイコン電源:USB-Cモバイルバッテリー
- 本体シャーシ:2WD Mini Smart Robot Mobile Platform Kit for education
回路
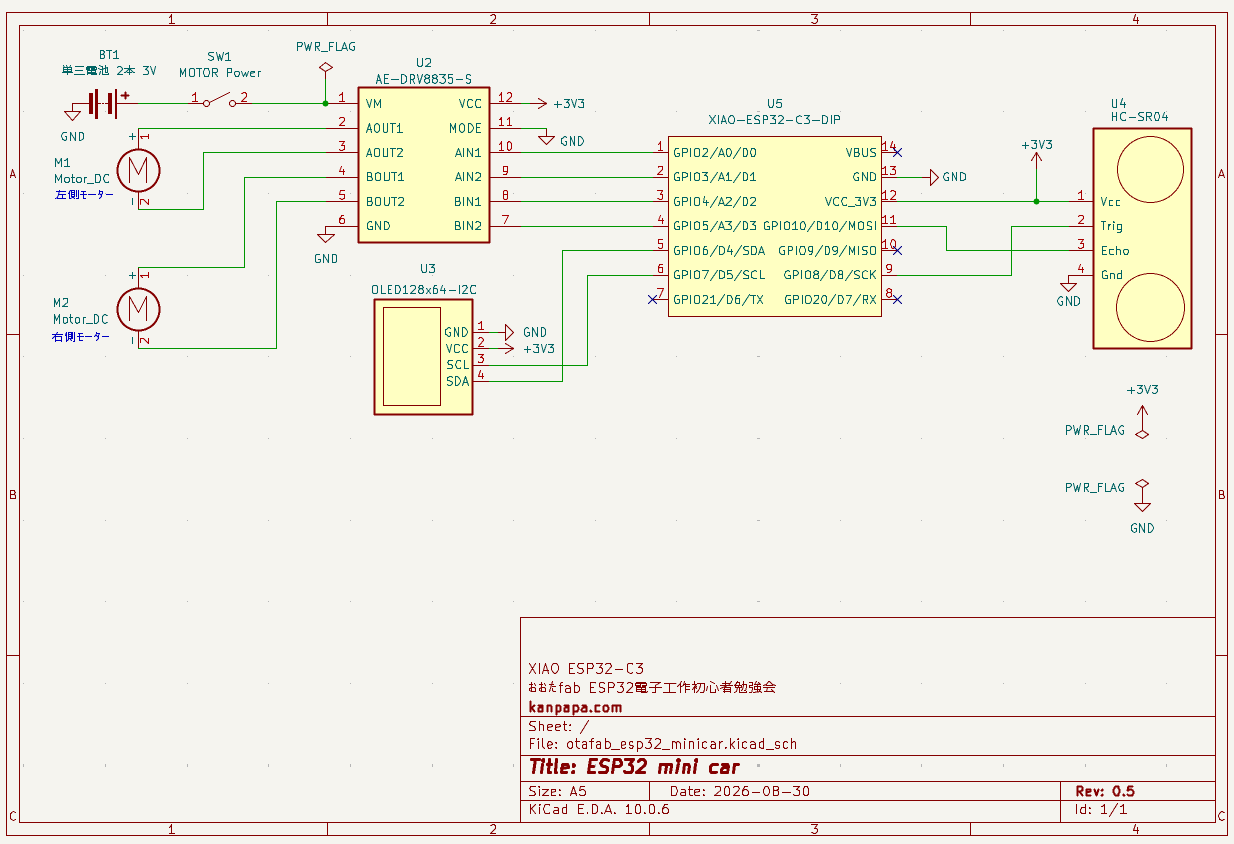
ESP32ロボットカーの回路図を示します。シンプルな構成ですが、超音波センサー、画面表示、モーター制御といった基本機能が使用できます。
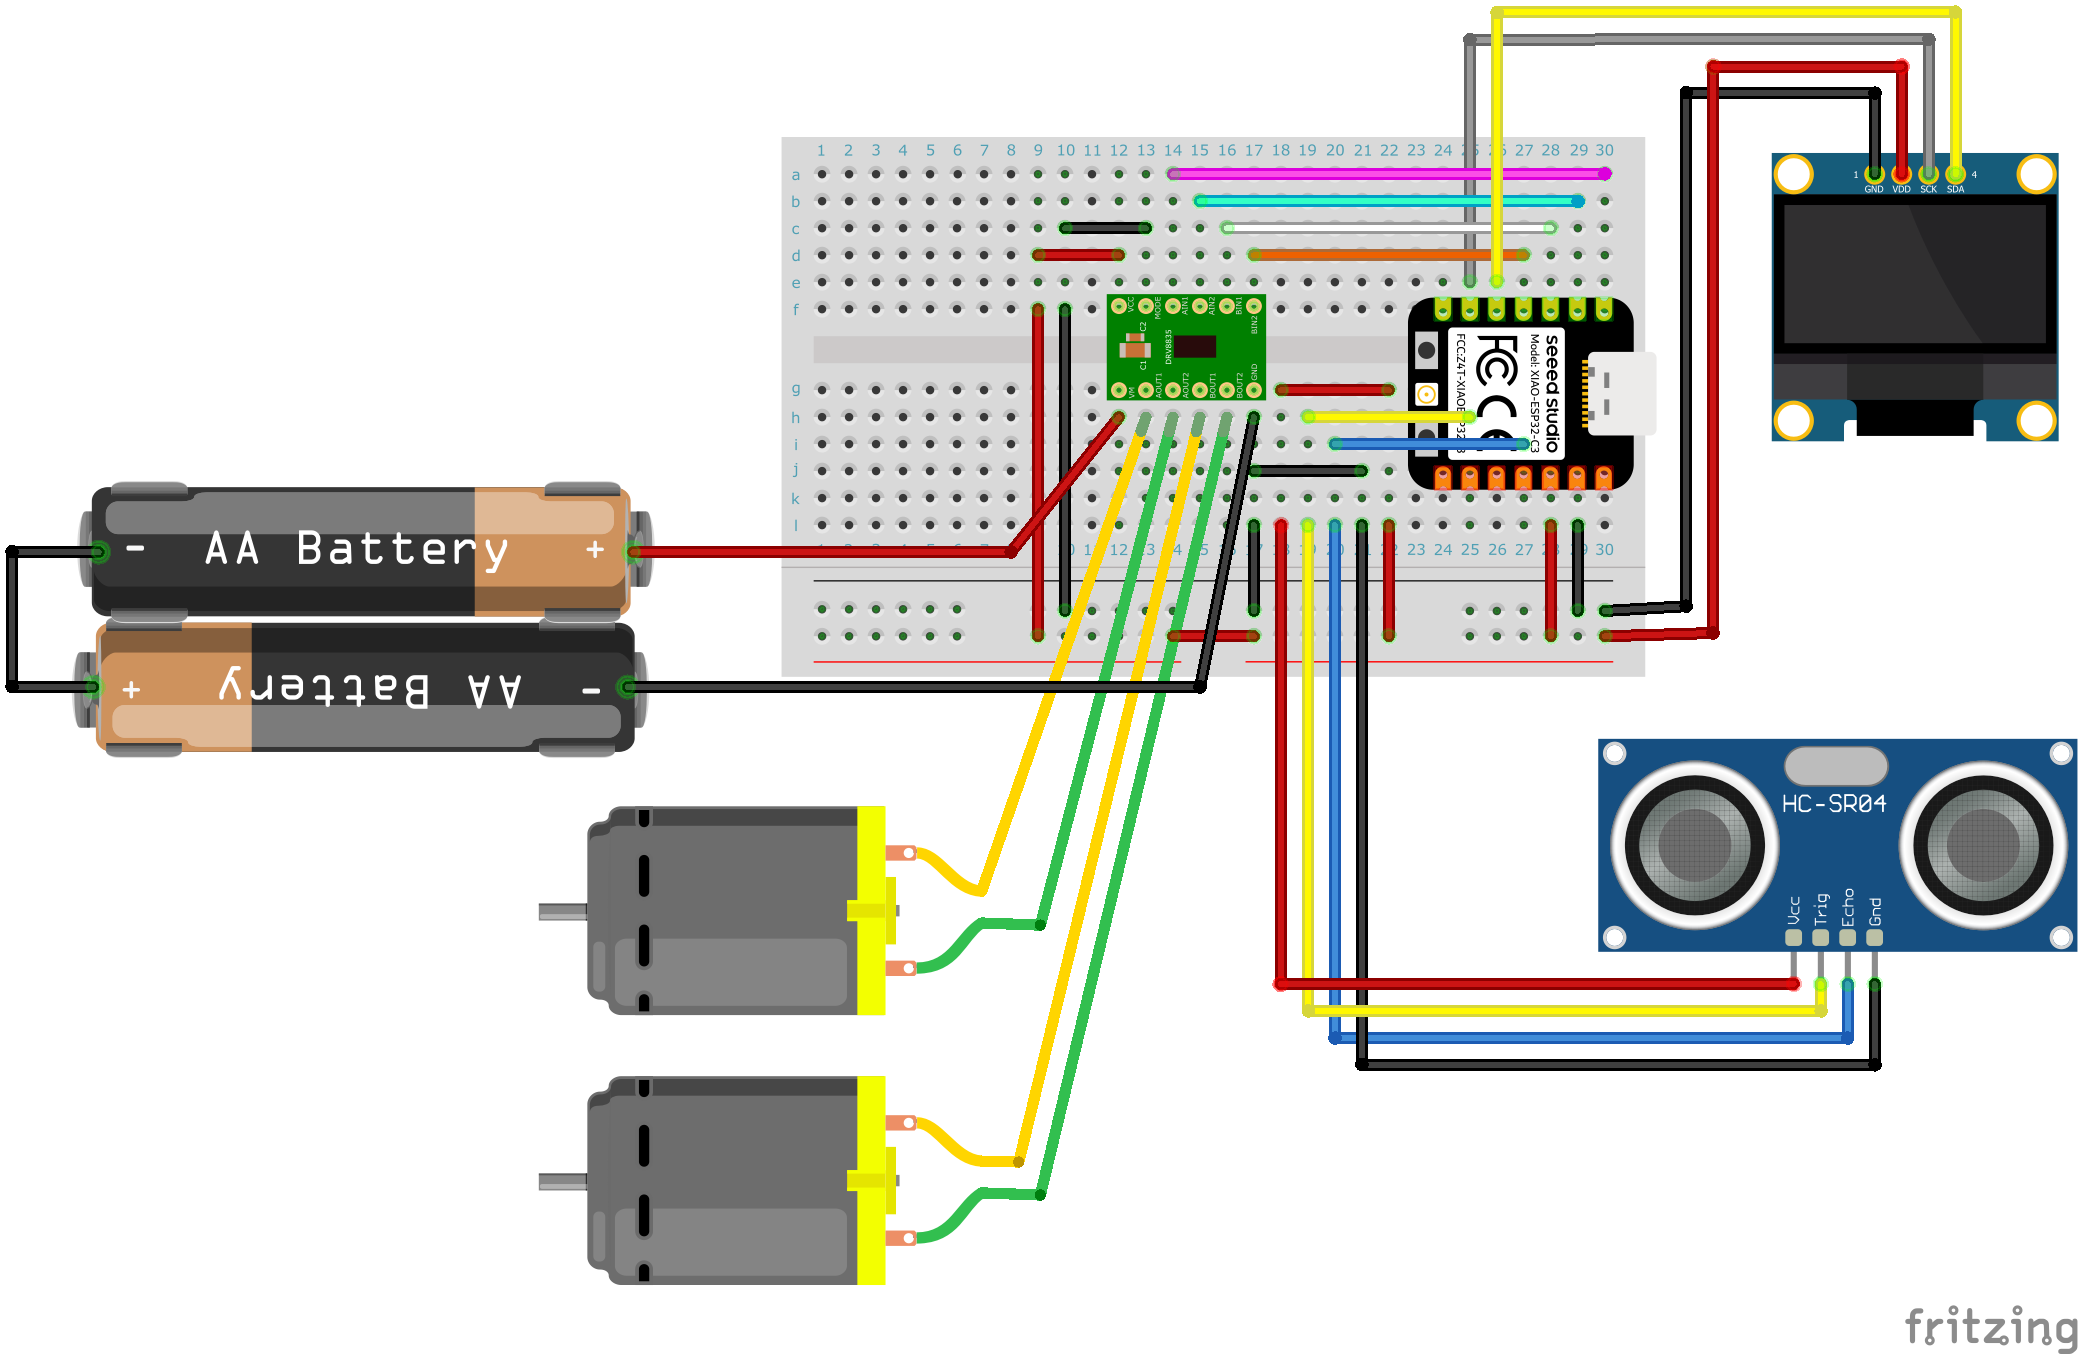
これをブレッドボードで配線すると以下のようになります。
実装
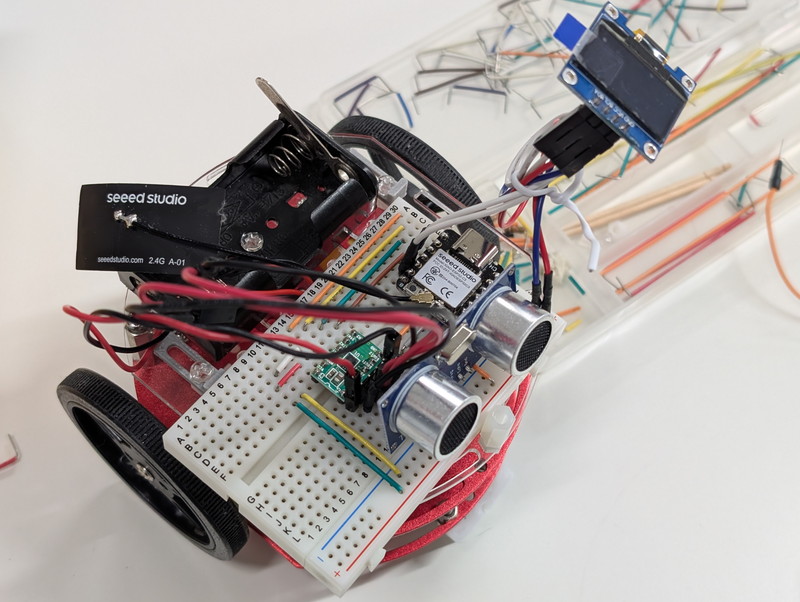
パーツを実際に実装したロボットカーの写真です。
スケッチ
ロボットカーのESP32C3にはArduino IDEでスケッチを書き込みます。
サンプルとして超音波センサーで壁を検知すると右方向に回転してぶつからないような動きをするスケッチを作成しました。
このスケッチはGitHubリポジトリにあります。GitHubのリンクは以下のリンクになります。
- esp32_robotcar_maze_solver.ino
説明:このスケッチでは、超音波センサーで壁を検知するとロボットカーが右方向に回転してぶつからないように動作します。
AIロボットカーの製作
これまで製作してきたロボットカーにAI機能を追加します。 今回は、ESP32S3 SenseとSenseCraft AIでロボットカーを制御してみます。
ESP32S3 Senseの概要
XIAO ESP32S3 Senseは、ESP32S3をベースにエッジAIのプラットフォームとして設計されています。すぐ利用できる学習済モデルもSenseCraft AIで提供されています。
前回の勉強会ではESP32S3 Sense単体でジェスチャー認識ができることを確認しました。SenseCraft AIの導入とモデルのデプロイについては前回の記事を参照してください。
XIAO ESP32S3 Senseは他のXIAOシリーズとピン配置が共通なため、当初はESP32C3とそのまま差し替えれば動くのではと考えていました。
しかし、SenseCraft AIでモデルをデプロイした場合、認識結果に応じて特定の1箇所のGPIOへHIGH/LOWを出力する仕様になっています。ロボットカーの走行にはモーターごとに2ビットの制御信号が必要なため、単に差し替えるだけではモーターを制御できません。
さらに調べたところ、推論結果はUARTシリアル(JSON)でも出力されていることがわかったため、走行制御と推論をマイコンごとに分担させる構成が最適だと判断しました。そこで、ESP32S3 Senseを推論専用の「エッジAIセンサー」とし、UARTシリアル経由でESP32C3が結果を受け取ってモータードライバ(DRV8835)を駆動する構成にしました。
回路
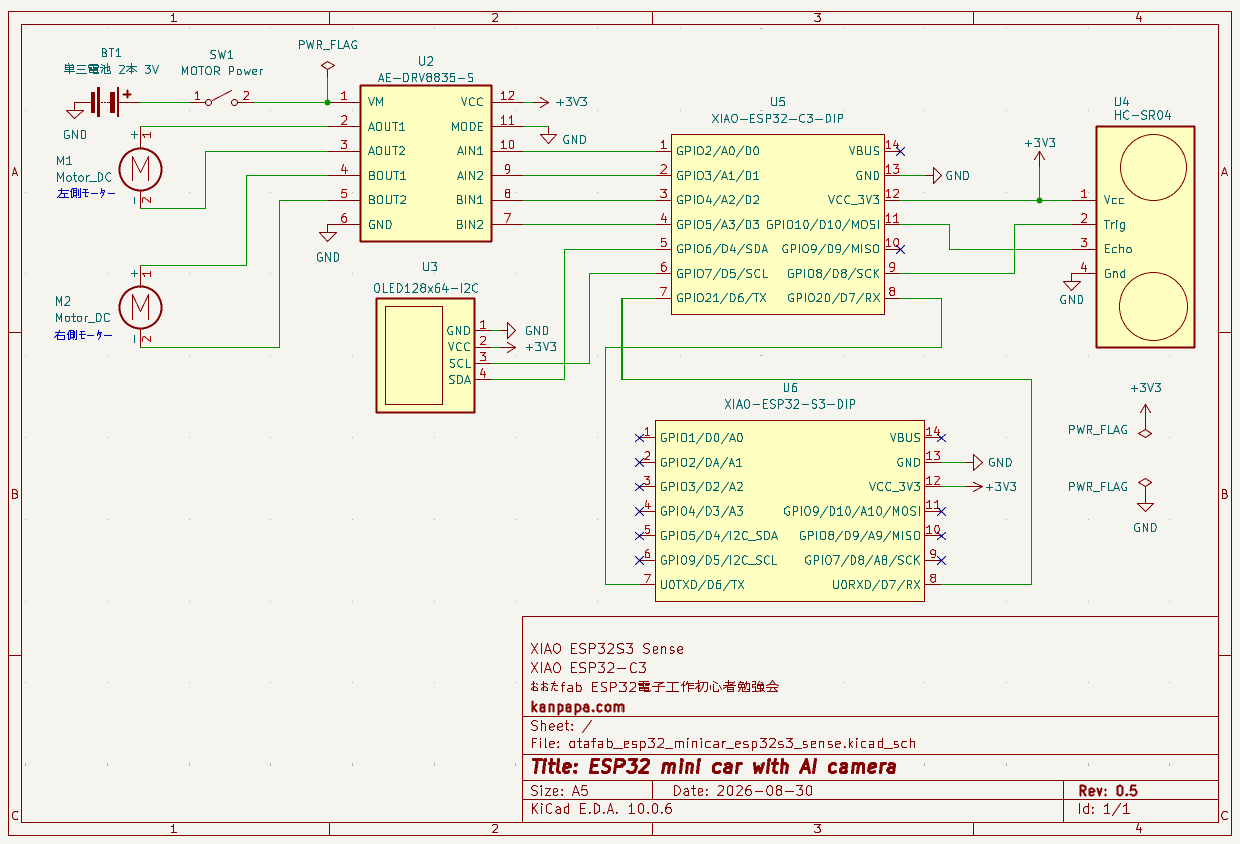
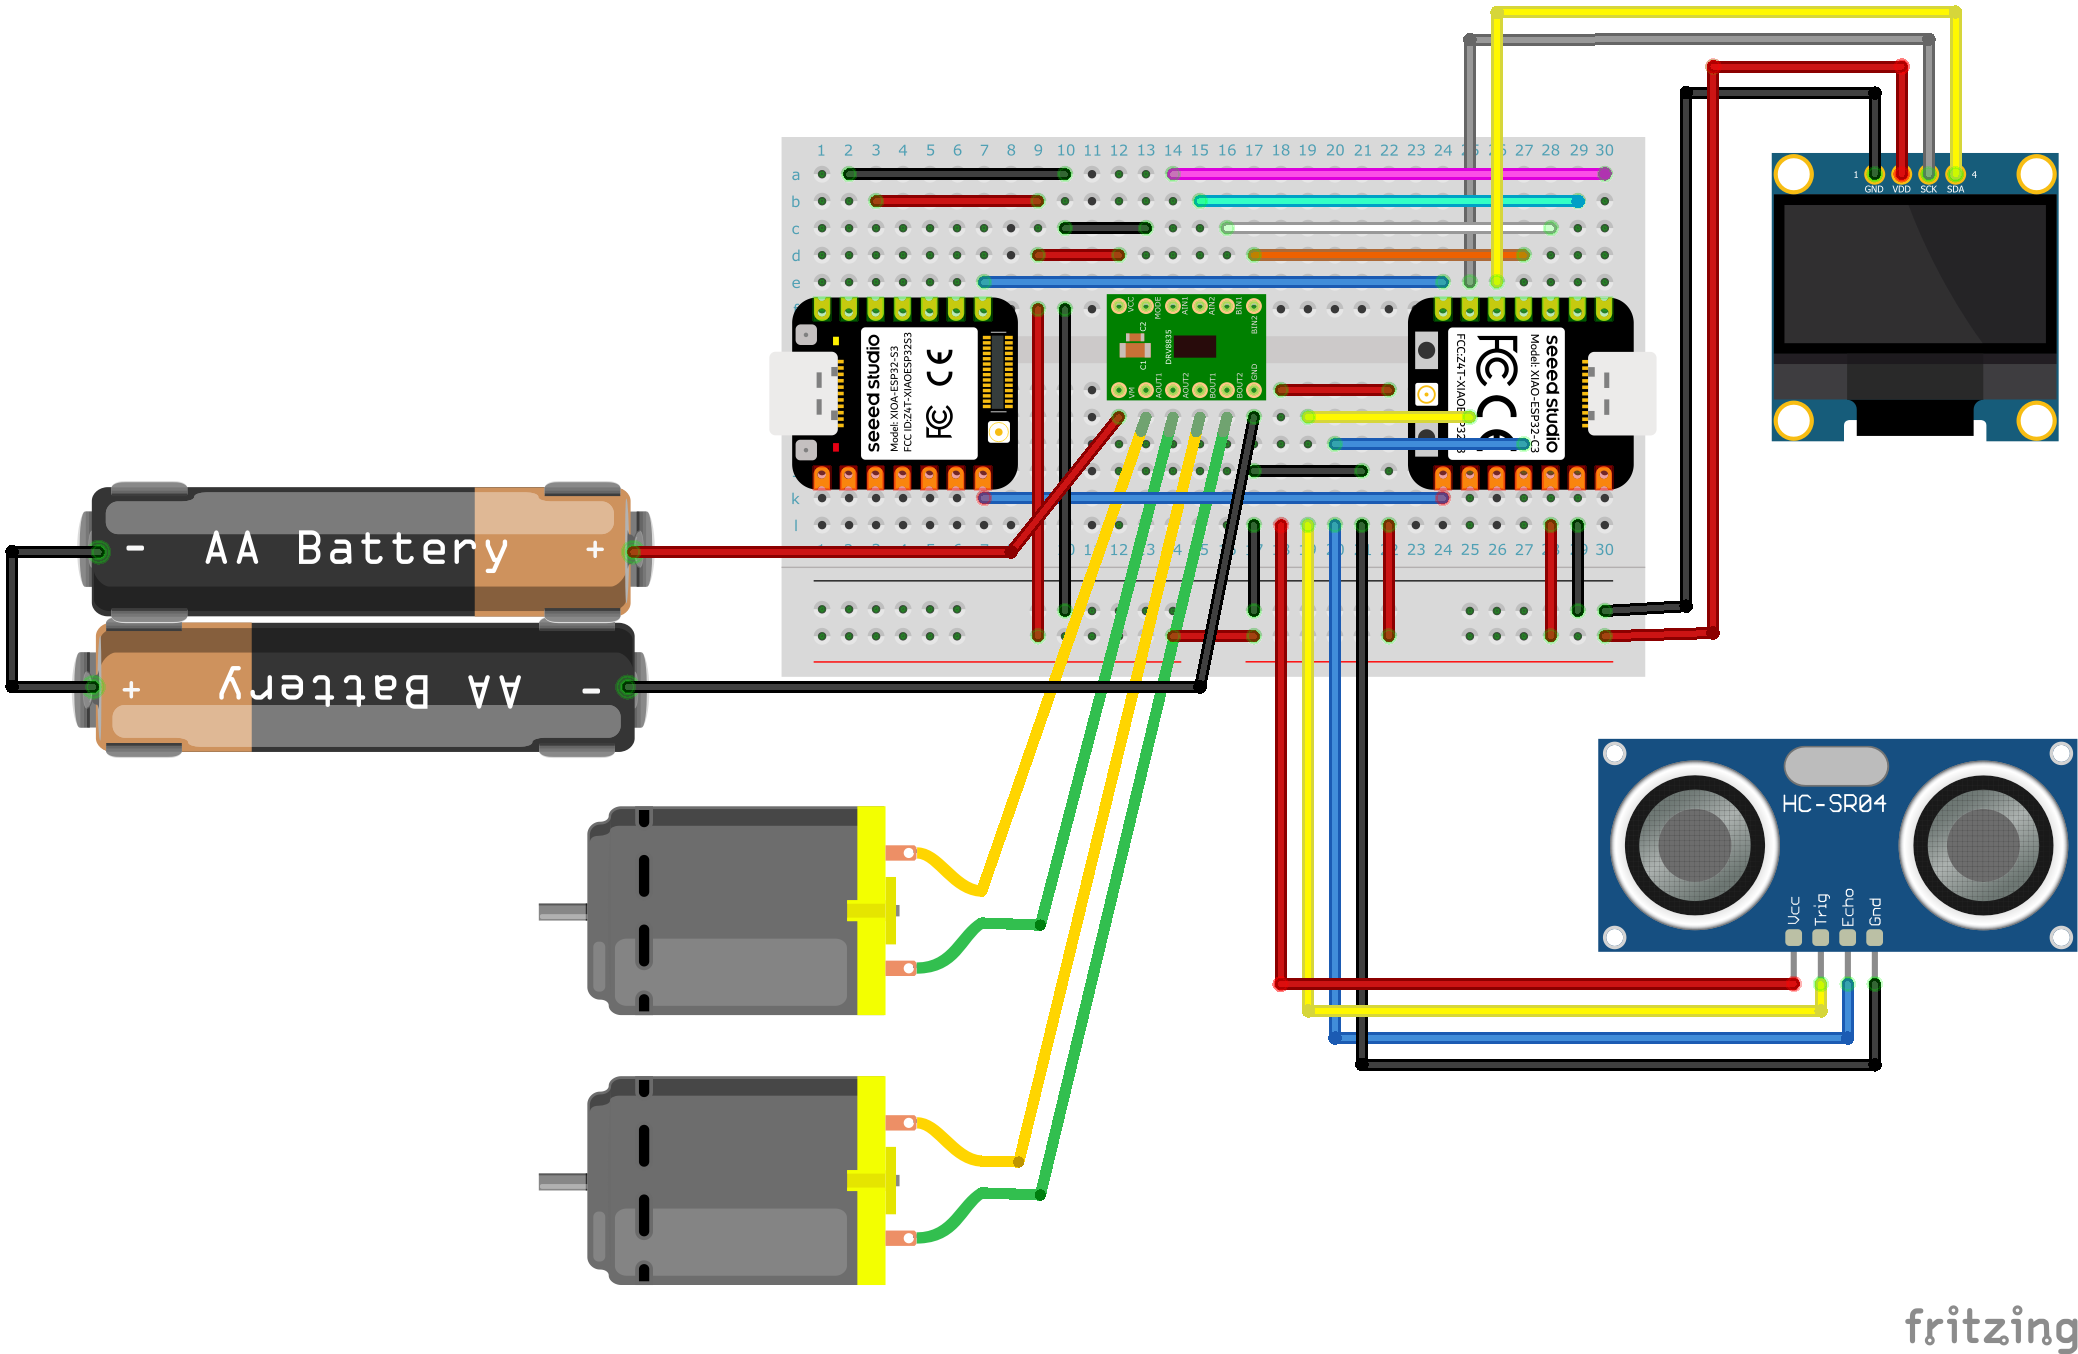
SenseCraft AIでデプロイすると認識結果はシリアル出力されるので、そのデータをロボットカーのマイコンESP32C3で解析し、それに応じてロボットを制御します。 ESP32S3 Senseをロボットカーに追加した回路図は以下のようになります。
これをブレッドボードで配線すると以下のようになります。
マイコン電源の見直し
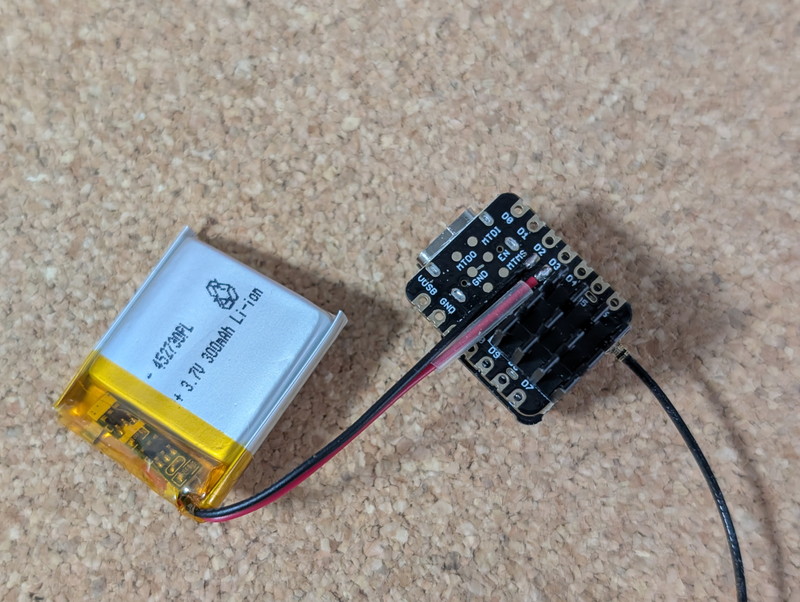
ロボットカーのマイコン回路の電源はこれまでモバイルバッテリーを使用していましたが、今回からリポバッテリーに切り替えてみました。
注意:リポバッテリーは過放電・ショートに弱いため、極性(プラス/マイナス)の間違いや取り扱いには十分ご注意ください。保護回路付きのセルの使用をおすすめします。
ESP32C3やESP32S3にはリポバッテリーを接続する機能が搭載されているため、リポバッテリーをはんだ付けするだけで使用できます。
秋葉原で300円で販売されていた保護回路付きのリポバッテリーを使用してみました。いまのところ問題なく利用できています。XIAOをUSBに接続するだけで充電してくれるので取り扱いが楽になりました。
ESP32S3 Senseの放熱対策
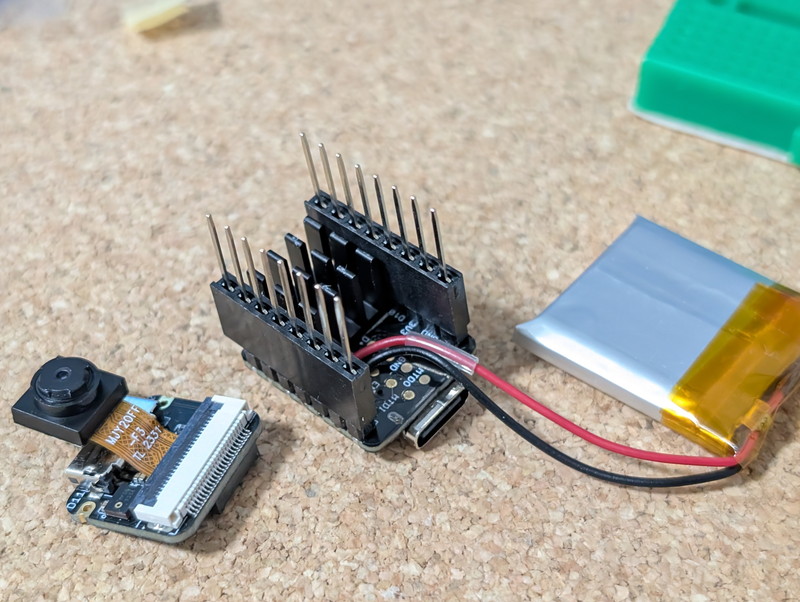
ESP32S3 Senseで画像認識を行う際にはヒートシンクの実装が推奨されています。確かに指で触ってみるとかなり熱い状態です。 ESP32S3 Senseのロットによっては専用のヒートシンクが付属している場合と別売の場合があるようです。 ヒートシンク分背が高くなってしまいますので、足長ピンソケットを使用してブレッドボードに取り付けることにしました。
実装
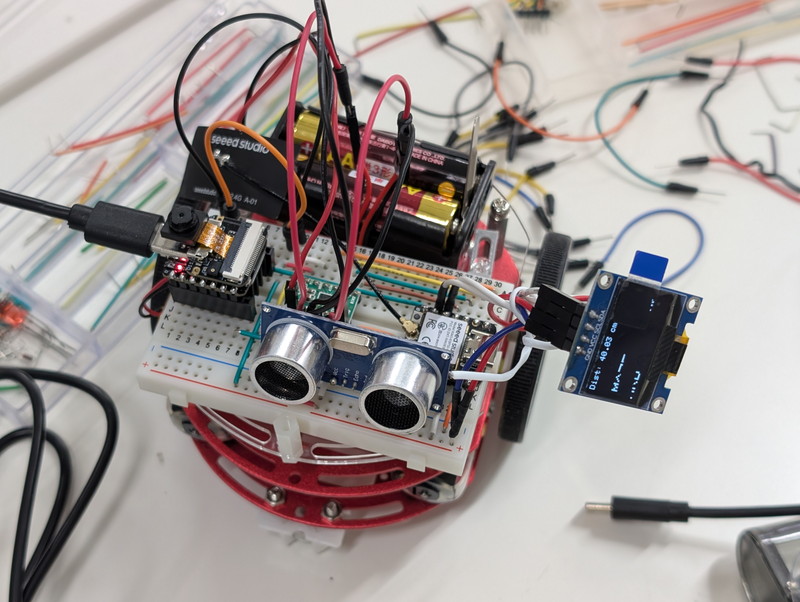
パーツを実際に実装したロボットカーの写真です。
スケッチ
ESP32S3 Senseからシリアル接続で送られてくるデータ形式はJSONですが、Seeed_Arduino_SSCMAというArduino用ライブラリを使用することでスケッチで容易に取り扱うことができます。
これを使用したサンプルスケッチです。ジェスチャーの認識結果からロボットカーを前進、右回転、停止を制御するものです。
次回の予定
今回は時間の関係でAIロボットカーの組み立てまでを行いました。次回はAIロボットカーの動作確認を行います。
SenseCraft AIが提供している画像認識や音声認識といった様々な学習済モデルをAIロボットカーに組み込んで動作させることを計画しています。